ابتكر مهندسو معهد ماساتشوستس للتكنولوجيا روبوتًا للسباحة بسمك الورق يستخدم خلايا عضلية حية يتم التحكم فيها بالضوء للتحرك والتوجيه عبر الماء.
يتطلب التنقل في النظم البيئية الدقيقة تحت الماء لمسة جسدية لطيفة لا تستطيع المحركات المعدنية والبلاستيكية التقليدية توفيرها.
غالبًا ما يلجأ المهندسون الذين يحاولون بناء آلات لينة بما يكفي لهذه البيئات إلى الأنسجة الحية، فيبنون آلات هجينة حيوية مدعومة بقطع من العضلات الهيكلية المزروعة في المختبر. تتطلب هذه المحركات البيولوجية ملايين الخلايا لتصنيعها، مما يجعل بناء روبوتات السباحة الناتجة ضخمة ومكلفة.
تمكن فريق من مهندسي معهد ماساتشوستس للتكنولوجيا (MIT) من تجاوز الحاجة إلى قطع عضلية سميكة من خلال تصميم روبوت سباحة مدعوم بطبقة من الأنسجة العضلية الحية أرق بكثير من شعرة بشرية واحدة. نشرت في المجلة مواد وظيفية متقدمةيبلغ طول الجهاز المرن وعرضه عودًا من العلكة. يعمل نصفان من الهيكل العظمي الهلامي الرقيق كزعانف، كل منها مغطى بخلايا عضلية مصممة وراثيًا لترتعش عند تعرضها للضوء.
الضوء يحول العضلات إلى توجيه
يقول مؤلف الدراسة ريتو رامان، الأستاذ المشارك في الهندسة الميكانيكية في معهد ماساتشوستس للتكنولوجيا: “يتطلب الأمر قدرًا كبيرًا من القوة للتحرك عبر الماء مقابل الهواء”. “الروبوت قوي جدًا، نظرًا لحجمه.”
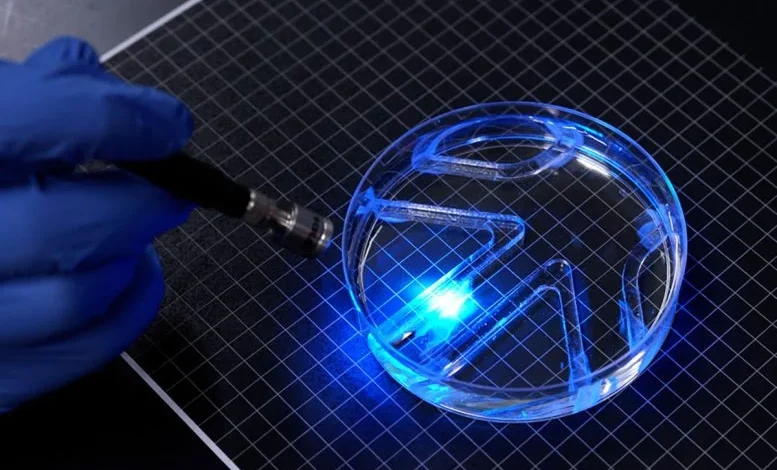
سلط الضوء على زعنفة واحدة، فترتعش الخلايا العضلية معًا، مما يؤدي إلى ثني الجل ودفع المياه المحيطة بها. يغير الضوء الوامض الموجود على الزعنفة المقابلة اتجاه القوة. ومن خلال تغيير الجانب الذي يستقبل الضوء وعدد مرات حدوث الومضات، يستطيع الباحثون توجيه الروبوت وضبط سرعته.
وفي طبق بتري كبير، اتبع الروبوت مصدر ضوء يتم التحكم فيه يدويًا وقام بالمناورة عبر متاهة مائية بسيطة. وبسرعته القصوى، قطع مسافة أربعة أضعاف طول جسمه في دقيقة واحدة. يمكن للسباحين الأولمبيين تغطية ما يصل إلى 65 طولًا من الجسم في الدقيقة، بينما يتحرك قرش البقر على مهل عبر المحيط بسرعة الروبوت تقريبًا.
والتصميم الجديد هو المثال الأول لروبوت رفيع للغاية وثنائي الأبعاد ومزود بالعضلات وقادر على الحركة. من بين المؤلفين المشاركين في معهد ماساتشوستس للتكنولوجيا المؤلف الأول ماهيرا باوا، وأرييل بيرمان، ولورا شويندمان، وفردوس أفغاه، وسيانبيرون جونسون.
يقول رامان: «في الوقت الحالي، تُبنى الروبوتات الحيوية الهجينة من مجموعتنا ومجموعات أخرى من قطع ضخمة ثلاثية الأبعاد من العضلات الهيكلية المزروعة في المختبر، والتي تتطلب تصنيع ملايين الخلايا.» ويشير رامان إلى أن التصميمات الأرفع والأقل حجمًا، مثل الروبوت الجديد للفريق، يمكن أن تكون أقل تكلفة في البناء، ويمكن أن تتحرك بكفاءة أكبر. “نحن نعتقد أن الروبوتات الحيوية التي تعمل بالعضلات الحية يمكن أن تؤدي في يوم من الأيام وظائف حساسة مثل استكشاف البيئات الهشة للغاية أو لا يمكن التنبؤ بها بالنسبة للأجهزة التقليدية، لأن الأنسجة الحية ناعمة، تستجيب لمحيطها، ويمكن أن تشفي نفسها بنفسها.”
تحتاج حركات العضلات الصغيرة إلى المزيد من القوة
إن الحصول على مثل هذه الطبقة الرقيقة من العضلات لتحريك الروبوت يتطلب من الباحثين حل مشكلة خلفتها تجربة سابقة. وفي العام الماضي، قامت مجموعة رامان ببناء قرص مستوحى من القزحية من الأنسجة العضلية الاصطناعية. لقد قاموا بختم الأخاديد متحدة المركز والشعاعية في قرص هلامي وترسبوا خلايا عضلية حية عبر سطحه. ونمت الخلايا على طول تلك الأنماط، مكونة طبقة عضلية رقيقة امتدت وضغطت على القرص عند تحفيزها بالضوء، تمامًا مثل قزحية العين التي تغير حجم حدقة العين. يقول رامان: “لم ير الناس بنية العضلات هذه مُصممة من الصفر من قبل”. “وكانت الخلايا تتحرك في اتجاهات متعددة. لكنها تحركت حوالي 100 ميكرون فقط. ومن منظور الروبوتات، كانت حركاتها صغيرة.”
إن تحويل تلك الحركات الصغيرة إلى سباحة يتطلب من الخلايا العضلية توليد المزيد من القوة المفيدة دون التخلي عن البنية الرقيقة. وجاء الكثير من هذا التحسن من تغيير المادة الموجودة أسفل الخلايا.
استخدم التصميم السابق الفيبرين، وهو هلام فائق النعومة يمكن أن يذبل تحت القوى الناتجة عن تقلص العضلات. إذا تشوهت المادة الداعمة بسهولة شديدة، فسيتم بذل بعض جهد العضلات في تشويه الهلام بدلاً من إنتاج حركات أكبر.
الأخاديد المربعة تبني عضلات أقوى
قرر الباحثون تعديل ثلاث خصائص للهيكل العظمي الداعم للعضلة: تكوينها وصلابتها وحجم وشكل الأخاديد التي توجه نمو الخلايا. يقول رامان: “من أجل هندسة أي نوع من الأنسجة، من المعروف أن هذه المقابض يمكن ضبطها”. “وأردنا تحسين كل هذه المعلمات لدعم خلايا العضلات الحية.”
أنتجت أشكال الأخدود المختلفة ترتيبات عضلية مختلفة بشكل ملحوظ. كان بعضها يشبه أحواضًا مربعة ضيقة، بينما كان البعض الآخر يشبه الوديان الطويلة. تصطف الخلايا العضلية بشكل أكثر فعالية داخل الأخاديد ذات القاع المربع. وقد شجع المحاذاة الأفضل الخلايا على الاندماج في الألياف، مما أدى إلى إنتاج أنسجة عضلية أقوى وأكثر تنسيقًا. قام الفريق أيضًا باستبدال الفيبرين بميثاكريلات الجيلاتين، أو GelMA ، وهي مادة تستخدم في هندسة الأنسجة. ومن خلال إعداد تركيبات مختلفة من GelMA ، تمكن الباحثون من اختبار الهياكل العظمية بصلابة مختلفة. نمت خلايا العضلات في محاذاة أفضل وولدت أكبر قوة على المواد الهلامية الأكثر صلابة.
يوفر فيلم GelMA الذي يبلغ سمكه حوالي نصف ملليمتر دعمًا كافيًا لطبقة عضلية واحدة مع الحفاظ على الضوء والمرونة. أثناء الانكماش، يمكن للخلايا أن تظل ملتصقة بالفيلم بدلاً من أن تتقشر بعيدًا عن سطحه. التحفيز المتكرر يعزز الأنسجة بشكل أكبر. وأخضع الباحثون العضلات لروتين تدريبي باستخدام ومضات من الضوء، وقاموا بتمرين الخلايا بشكل فعال قبل أن يطلبوا منها دفع الروبوت. ثم قاموا بختم أخاديد ذات قاع مربع على جانبي جسم GelMA الرقيق وبطنوا الأسطح بخلايا عضلية. وعندما اندمجت الخلايا في ألياف متماسكة، شكلت عضلتين يتم التحكم بهما بشكل مستقل، وتعملان كزعانف للروبوت. يقول رامان: “يمكنك أن تفكر في الروبوت على أنه يمتلك عضلتين مستقلتين”. “إذا سلطنا الضوء على واحدة فقط، فإن تلك العضلة فقط هي التي تتحرك. وإذا سلطنا الضوء على كليهما، فإن كلاهما يرفرف.”
يأتي تصميم الجسم بعد ذلك
تم إبقاء الشكل الحالي للروبوت بسيطًا عن قصد حتى يتمكن الباحثون أولاً من تحديد ما إذا كانت طبقة واحدة من العضلات يمكنها إنتاج قوة كافية للسباحة. وبعد إثبات ذلك، يمكنهم البدء في تغيير الجسم نفسه لتحسين الأداء.
يقول رامان: “هدفنا التالي هو تحسين تصميم الجسم لتمكين السباحة بشكل أسرع”. “ولكن حتى عند السباحة بسرعات بطيئة، يمكن للمرء أن يتخيل استخدام سباح معزز بالعضلات لأغراض مثل المراقبة البيئية في البيئات المائية”.
المرجع: “مشغلات الأغشية الرقيقة للعضلات الهيكلية ثنائية الأبعاد تعزز كفاءة الروبوتات الحيوية الهجينة” بقلم ماهيرا باوا، أرييل بيرمان، لورا شويندمان، فردوس أفغاه، سينبيرون جونسون وريتو رامان، 28 سبتمبر 2026، مواد وظيفية متقدمة.
دوى: 10.1002/adfm.78065
تم دعم هذا البحث جزئيًا من قبل مكتب الأبحاث البحرية.
تابعونا على جوجل و أخبار جوجل.